Vorhersage ist eine zeitliche Zustandsfortschreibung — keine Verlängerung einer Wetterkarte.
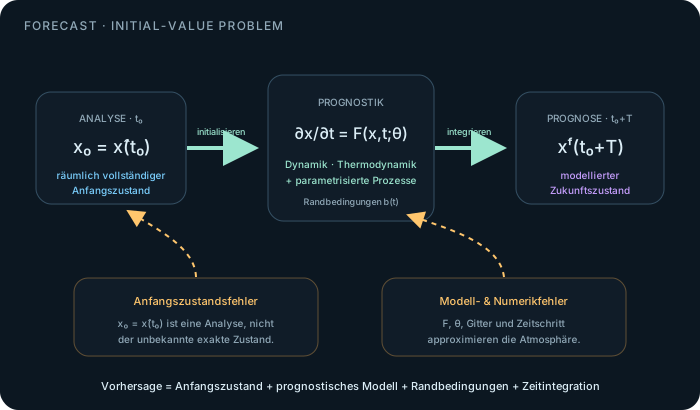
Der Atmosphärenzustand lässt sich idealisiert als räumlich verteilten Zustandsvektor x(t) auffassen. Zum Startzeitpunkt t₀ liefert die Analyse aus M09 eine bestmögliche Schätzung dieses Zustands; im Prognosemodell heißt sie x₀ ≡ x̂(t₀). Ein prognostisches Modell beschreibt, wie sich x unter den wirkenden Kräften, Flüssen und Phasenumwandlungen verändert:
F steht für die gekoppelten prognostischen Gleichungen; θ fasst Modellparameter und parametrisierte Prozesse zusammen. Erst aus Anfangswert und Evolutionsgesetz entsteht eine Prognose. Bei einem begrenzten Modellgebiet kommen zusätzlich zeitabhängige Randbedingungen hinzu.
Ein Wettermodell integriert prognostische Variablen; diagnostische Größen werden daraus abgeleitet.
Zum Kernzustand gehören typischerweise Windkomponenten, Temperatur oder thermodynamisch äquivalente Variablen, Druck-/Massengrößen sowie Wasser in mehreren Phasen. Welche Variablen konkret prognostisch geführt werden, hängt von den Modellgleichungen und Koordinaten ab. Größen wie relative Feuchte, geopotentielle Höhen bestimmter Druckflächen oder viele Wetterindizes können anschließend diagnostisch aus dem Modellzustand berechnet werden.
Die Trennung ist dieselbe Denkoperation wie in M09: Dort galt gemessen ≠ abgeleitet; hier gilt prognostisch integriert ≠ diagnostisch berechnet.
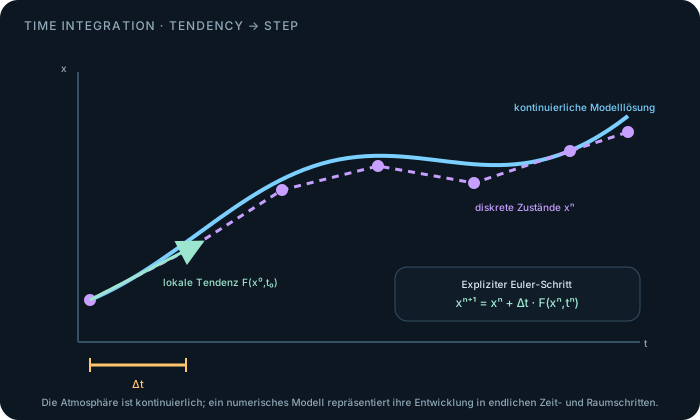
Die rechte Seite F beschreibt die momentane Änderungsrate, nicht bereits den Zukunftszustand.
Für einen gegebenen Zustand x(t) berechnet das Modell eine Tendenz. In der realen Atmosphäre koppeln dabei Advektion, Druckgradient, Coriolis, Schwerkraft, turbulente Flüsse, Strahlung und diabatische Prozesse. Eine Tendenz besitzt deshalb die Dimension „Zustandsgröße pro Zeit“.
Diese Schreibweise ist Buchhaltung, keine vollständige Trennung der Natur: Dynamik und Physik wirken gekoppelt. Sie hilft aber, numerische Dynamik und parametrisierte beziehungsweise explizit aufgelöste physikalische Prozesse methodisch auseinanderzuhalten.
Computer können die kontinuierlichen Gleichungen nur in diskreten Schritten approximieren.
Ein einfachster expliziter Schritt verwendet die Tendenz am aktuellen Zustand:
Das ist das explizite Euler-Verfahren. Operationelle Wettermodelle verwenden wesentlich geeignetere Integrationsverfahren; hier dient Euler nur dazu, den Unterschied zwischen kontinuierlichem Modell und numerischer Approximation sichtbar zu machen. Je nach Gleichung kann ein zu großer Zeitschritt nicht nur ungenau, sondern numerisch instabil sein.
Ein perfektes Modell mit falschem Start und ein perfekter Start mit falschem Modell scheitern aus verschiedenen Gründen.
Anfangszustandsfehler entstehen, weil die Atmosphäre nur unvollständig beobachtet wird und x₀ = x̂(t₀) eine Analyse-Schätzung bleibt. Modellfehler entstehen durch approximierte Gleichungen, endliche Auflösung, Parametrisierungen und numerische Verfahren. Beide Fehlerarten entwickeln sich während der Prognose weiter und dürfen nicht in einem einzigen „Genauigkeitswert“ versteckt werden.
Diese Trennung führt später direkt zu Datenassimilation, Ensemble-Prognosen und probabilistischen Aussagen.
Integriere ein transparentes skalares Lehrmodell und vergleiche numerische mit exakter Lösung.
Das Labor verwendet bewusst nur eine lineare Relaxationsgleichung mit konstanter Anregung. Sie ist kein Wettermodell, isoliert aber drei Konzepte: Anfangswert, Tendenz und numerische Zeitintegration.
Ein globales Modell und ein begrenztes Modell besitzen unterschiedliche Randprobleme.
Globale Modelle benötigen keine seitlichen atmosphärischen Randwerte, wohl aber Randbedingungen an Oberfläche und Modellobergrenze. Regionalmodelle erhalten zusätzlich zeitabhängige seitliche Randwerte aus einem größeren Modell. Ozean, Boden, Vegetation, Schnee und Eis wirken je nach Kopplung als dynamische oder vorgegebene Teilsysteme.
Das Labor demonstriert Numerik — nicht meteorologische Vorhersagegüte.
Die Relaxationsgleichung besitzt nur einen Freiheitsgrad, eine konstante Anregung und eine bekannte exakte Lösung. Reale Wettermodelle integrieren gekoppelte dreidimensionale, nichtlineare Gleichungen auf einem Gitter und enthalten viele Zeitskalen. Die Stabilitätsaussage Δt/τ für dieses Lab darf daher nicht als allgemeines Stabilitätskriterium eines Wettermodells gelesen werden.
M10 beginnt mit vier strikt getrennten Bausteinen: Anfangszustand, Tendenz, Integration und Fehler.
x₀ ≡ x̂(t₀) ist der geschätzte Startzustand, nicht die Summe einzelner Messungen.
F liefert die momentane zeitliche Tendenz des Zustands.
Numerische Verfahren erzeugen aus Tendenzen endliche Zukunftszustände.
Oberfläche, Modellobergrenze und gegebenenfalls Seitenränder schließen das Rechenproblem.
Anfangszustands- und Modellfehler müssen getrennt verfolgt werden.
K02 zerlegt den Zustandsvektor und die prognostischen Gleichungen systematisch.
Cross-References
Welche Variablen müssen prognostisch integriert werden, welche Gleichungen liefern ihre Tendenzen und welche Größen werden nur diagnostisch abgeleitet?