M09 beschreibt keine Sammlung von Instrumenten, sondern eine Kette vom Realzustand zur belastbaren Zustandsanalyse.
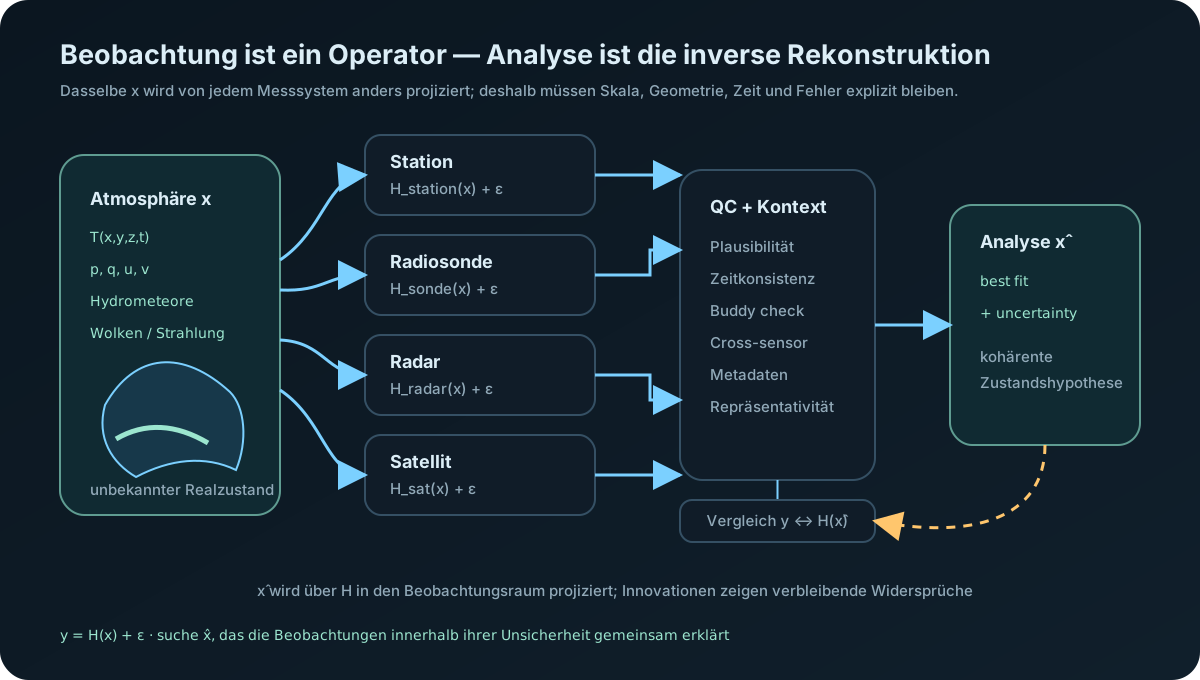
Der atmosphärische Zustand x ist nicht direkt vollständig beobachtbar. Eine Bodenstation tastet einen Punkt nahe der Oberfläche ab, eine Radiosonde ein driftendes Vertikalprofil, Radar ein streuendes Volumen und Satelliten spektrale Strahlung entlang einer Sichtgeometrie. Formal liefert jedes System eine Beobachtung y = H(x) + ε: Der Operator H übersetzt den atmosphärischen Zustand in die Messgröße; ε bündelt Mess-, Retrieval-, Repräsentativitäts- und Zeitfehler. Die in M9K1 explizit als m geführten Metadaten und Geometrieparameter sind hier als Parametrisierung von H mitgedacht.
Eine Messung kann nur gegen eine Hypothese geprüft werden, wenn beide dieselbe physikalische Größe auf derselben Skala beschreiben.
Ein Stationsdruck lässt sich nicht direkt mit einem Radarreflektivitätsfeld vergleichen; eine Satelliten-Helligkeitstemperatur ist keine Lufttemperatur auf einer festen geometrischen Höhe. Deshalb steht zwischen Zustand und Messung immer ein Beobachtungsoperator. In einfachen Fällen ist er nahezu identisch — etwa H(x)=T₂m. In anderen Fällen umfasst er Strahlungstransfer, Streuphysik, vertikale Gewichtung oder geometrische Abtastung.
Die Innovation d = y − H(x̂) ist der Unterschied zwischen Beobachtung und dem, was die aktuelle Zustandshypothese an derselben Beobachtungsstelle erwarten lässt. Erst normiert mit einer passenden Unsicherheit σ wird aus Größen verschiedener Einheiten eine vergleichbare Konsistenzinformation: z = d/σ.
QC fragt zuerst, ob eine Abweichung ein Messproblem, ein Repräsentativitätsproblem oder echte Meteorologie ist.
Grenzwerttests erkennen physikalisch unmögliche Werte. Zeitliche Tests suchen Sprünge und eingefrorene Sensoren. Buddy Checks vergleichen benachbarte Beobachtungen. Cross-Sensor-Prüfungen testen, ob beispielsweise Radar-Niederschlag, Stationsmeldung und Satellitenwolkenstruktur gemeinsam plausibel sind. Ein großer Innovationsrest darf aber nicht automatisch verworfen werden: Er kann auch eine Front, einen konvektiven Kern oder einen lokalen Kaltluftsee markieren, den eine glatte Analyse noch nicht abbildet.
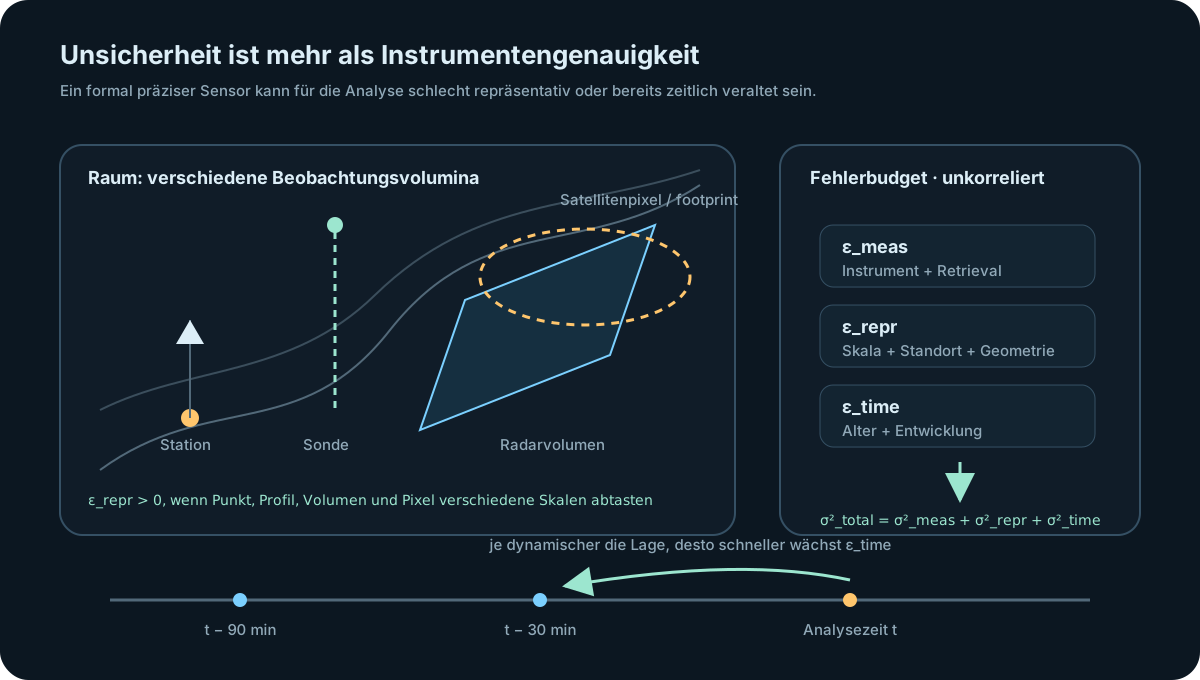
Instrumentengenauigkeit ist nur ein Teil der Analyseunsicherheit.
Für eine Wetteranalyse ist häufig der Repräsentativitätsfehler größer als der reine Sensorfehler. Eine Talstation kann für ein grobes Gitterfeld schlecht repräsentativ sein; eine Radiosonde driftet während des Aufstiegs; ein Radarstrahl steigt mit Entfernung an; Satellitenpixel integrieren über Fläche und Sichtweg. Zusätzlich altert Information: Bei rasch wachsender Konvektion kann ein 45 Minuten altes Radarbild wesentlich weniger repräsentativ sein als ein gleich altes Druckfeld in einer ruhigen Hochdrucklage.
Mehr Beobachtungen helfen nur dann, wenn ihre Informationsgehalte korrekt gewichtet und ihre Abhängigkeiten verstanden werden.
Eine reduzierte Analyse kann mehrere Zustandshypothesen gegen dieselben Beobachtungen prüfen. Für Messgröße i wird die standardisierte Innovation zᵢ = (yᵢ − Hᵢ(x))/σᵢ berechnet. Das Abschlusslabor verwendet daraus den dimensionslosen RMS-Wert √mean(zᵢ²). Kleinere Werte bedeuten bessere gemeinsame Konsistenz. Das ist kein Wettergefahrenindex: Es ist ausschließlich ein Maß dafür, wie gut eine synthetische Hypothese die aktivierten Beobachtungen innerhalb des gewählten Unsicherheitsmodells reproduziert.
Redundanz und Komplementarität sind verschiedene Eigenschaften eines Beobachtungsnetzes.
Mehrere Stationen können dieselbe bodennahe Struktur robust bestätigen — das ist nützliche Redundanz. Eine Radiosonde fügt dagegen vertikale Information hinzu, Radar die Niederschlagsstruktur und Satellit Wolken- und Strahlungskontext — das ist Komplementarität. Fehlt eine Beobachtungsart, kann eine Analyse trotzdem plausibel sein, aber bestimmte Freiheitsgrade bleiben schlechter bestimmt. Deshalb muss die Analyse neben dem bestpassenden Zustand auch ausdrücken, wie viel unabhängige Information ihn tatsächlich begrenzt.
Ein synthetisches Beobachtungsset gegen vier Wetterhypothesen testen — mit expliziter Unsicherheit statt künstlichem Gesamtscore.
Wähle eine synthetische Lage und blende Beobachtungssysteme ein oder aus. Datenalter und Raumkomplexität vergrößern das Unsicherheitsbudget. Das Lab berechnet für jede Hypothese standardisierte Innovationsresiduen und zeigt die bestpassende Rekonstruktion. Alle Zahlen sind didaktische, reduzierte Testprofile; sie sind keine operationellen Schwellenwerte.
Eine Vorhersage startet nicht bei „den Beobachtungen“, sondern bei einem konsistenten analysierten Anfangszustand.
Numerische Modelle benötigen einen räumlich vollständigen Zustandsvektor, Beobachtungen sind dagegen lückenhaft und heterogen. Die nächste methodische Stufe ist deshalb Datenassimilation: Beobachtungen werden mit einem Vorzustand und dessen Fehlerstruktur kombiniert, um eine Analyse x̂(t₀) zu erzeugen. M10 bezeichnet genau diesen analysierten Startzustand kompakt als x₀ ≡ x̂(t₀) und integriert daraus einen Prognosezustand xᶠ(t). M09 liefert dafür die notwendige Denkweise — Beobachtungsoperatoren, Innovationen, QC und Unsicherheit — ohne bereits die Assimilationsalgorithmen vorwegzunehmen.
Das Abschlusslabor demonstriert Inferenzlogik, nicht operationelle Datenassimilation.
Die vier Wetterhypothesen und neun Messgrößen sind synthetische Lehrprofile. Unsicherheiten werden diagonal und unabhängig behandelt; reale Beobachtungsfehler besitzen räumliche, zeitliche und instrumentelle Korrelationen. Es gibt keinen Hintergrundzustand, keine Kovarianzmatrizen, keine variationale Optimierung und kein Ensemble. Die RMS-Innovation ist daher nur eine transparente Konsistenzmetrik innerhalb dieses reduzierten Modells.
M09 endet mit einer vollständigen Beobachtungskette: messen, prüfen, skalengerecht vergleichen, Unsicherheit quantifizieren und Zustand rekonstruieren.
Jedes Messsystem sieht nur eine physikalisch definierte Projektion des Zustands.
y − H(x̂) prüft die Hypothese an der Messstelle und Messgröße.
Mess-, Repräsentativitäts- und Zeitfehler bestimmen die Gewichtung.
Große Abweichung ist nicht automatisch ein schlechter Messwert.
Redundanz erhöht Robustheit; Komplementarität begrenzt neue Freiheitsgrade.
x̂ ist eine fehlergewichtete Zustandshypothese, nicht die bloße Summe von Beobachtungen.
Cross-References
Aus dem analysierten Anfangszustand x₀ ≡ x̂(t₀) wird jetzt eine zeitliche Prognose xᶠ(t): Tendenzen, Randbedingungen und numerische Zeitintegration.